Satellitengestützte NavigationNavigation für den Maschinenbau
Von
konstruktionspraxis
23 min Lesedauer
Globale Navigationssatellitensysteme (GNSS) versprechen maximale Ausfallsicherheit und Zentimeterpräzision. Wie funktionieren GNNS und welche Aufgaben können sie übernehmen? Wo gibt es Probleme? Und welche Trends sollten Konstrukteure kennen?
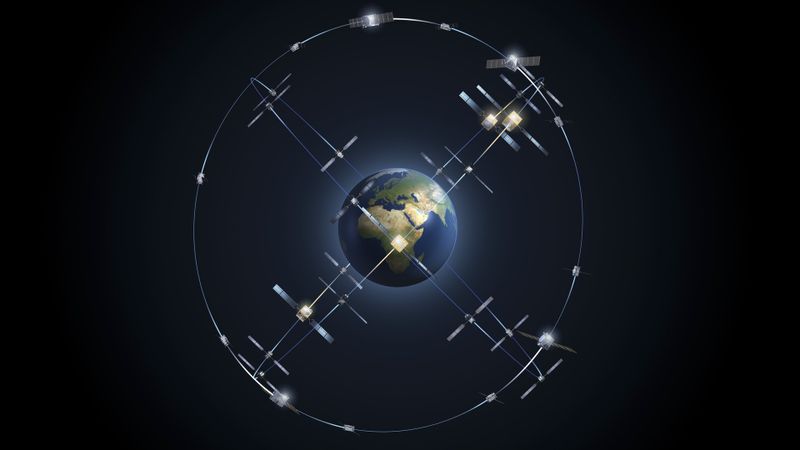
Galileo ist Europas Satellitennavigationskonstellation. Es ist derzeit das weltweit präziseste Satellitennavigationssystem und bedient seit der Einführung des offenen Dienstes im Jahr 2016 Milliarden von Nutzern. Galileo leistet einen wichtigen Beitrag in den Bereichen Schienenverkehr, Seeverkehr, Landwirtschaft, Finanzzeitdienste und Rettungsaktionen.
(Bild: ESA-P. Carril)
Wenn von satellitengestützter Navigation die Rede ist, denken die meisten Menschen an GPS. Dieses Kürzel steht für Global Positioning System. Dabei handelt es sich um ein US-amerikanisches GNSS, das vom US-Militär beziehungsweise der U.S. Space Force betrieben wird.
Was ist nun ein GNNS? Der Ausdruck GNNS, Global Navigation Satellite System, ist ein Sammelbegriff für alle Satellitenkonstellationen, die weltweit oder regional Positions-, Navigations- und Zeitdaten (PNT – Positioning, Navigation, Timing) bereitstellen.
Jedes GPS-Gerät ist demnach ein GNSS-Empfänger, aber nicht jedes GNSS ist GPS. Moderne GNSS-Empfänger empfangen parallel zusätzliche Signale von Systemen wie Galileo, GLONASS und BeiDou. Damit erhöhen sie die Genauigkeit, Verfügbarkeit und Ausfallsicherheit erhöhen, weil bei der sogenannten Abschattung einzelner Satelliten etwa in Häuserschluchten, Tunneln oder bewaldeten Gebieten auf andere Satellitenkonstellationen ausgewichen werden kann. [1]
Damit bieten Globale Navigationssysteme neue Dimensionen der Genauigkeit für ganz unterschiedliche indsutrielle Anwendungen, von der Vermessung großer Bauprojekte über die Steuerung autonomer Maschinen bis hin zur präzisen Navigation in der Landwirtschaft oder Logistik.
Die vier globalen GNSS:
System
Betreiber/Land
Satelliten
Orbit-Höhe
Start / Vollbetrieb
Frequenzen (Auswahl)
Genauigkeit (zivil)
GPS (NAVSTAR)
USA, U.S. Space Force
Basiskonstellation 24 Satelliten (6 Bahnebenen × 4), aktuell bis zu 31 aktiv
rund 20.200 km, Umlaufzeit 12 h
Start 1978, Vollbetrieb (FOC) April 1995
L1: 1575,42 MHz, L2: 1227,60 MHz, L5: 1176,45 MHz
ca. 3 m (Broadcast-Ephemeriden)
GLONASS
Russland, Roskosmos/RKS
24 Satelliten, 3 Bahnebenen, Neigung 64,8°
19.100 km, Umlaufzeit 11 h 15 min 44 s
Vollfunktionsfähig seit 1996, nach Ausfällen seit 2011 erneut voll betriebsbereit
So funktioniert das Grundprinzip der Positionsbestimmung
Alle vier Systeme arbeiten nach dem physikalischen Prinzip der Trilateration auf Basis einer Laufzeitmessung:
Signalaussendung: Jeder Satellit sendet fortlaufend ein Funksignal, das seine exakte Position (Bahndaten/Ephemeriden) und den Sendezeitpunkt enthält, erzeugt von einer hochpräzisen Atomuhr an Bord.
Laufzeitmessung: Der Empfänger vergleicht Sende- und Empfangszeitpunkt und ermittelt daraus die Signallaufzeit. Da sich Funkwellen mit Lichtgeschwindigkeit (c ≈ 299.792 km/s) ausbreiten, lässt sich aus der Laufzeit die Entfernung zum jeweiligen Satelliten berechnen.
Trilateration: Eine einzelne Entfernungsmessung platziert den Empfänger irgendwo auf einer Kugeloberfläche um den Satelliten. Erst der Schnittpunkt von mindestens drei solcher Kugeln liefert eine eindeutige dreidimensionale Position (Breite, Länge, Höhe).
Vierter Satellit für die Zeitkorrektur: Da handelsübliche Empfänger keine Atomuhr besitzen, sondern nur einen ungenauen Quarzoszillator, entsteht ein unbekannter Uhrenfehler. Dieser wird als vierte Unbekannte behandelt und durch die Messung zu einem vierten Satelliten rechnerisch eliminiert – erst dann lassen sich Position und exakte Zeit gleichzeitig bestimmen.
Fehlerquellen und Korrektur: Restfehler entstehen etwa durch Satellitenbahnabweichungen, Uhrendrift, ionosphärische und troposphärische Laufzeitverzögerungen sowie Mehrwegeausbreitung. Durch Zweifrequenzempfang, Differenzkorrektur (DGPS) oder Ergänzungssysteme (zum Beispiel EGNOS, WAAS) lässt sich die Genauigkeit von mehreren Metern auf Zentimeter- bis Millimeterniveau steigern. [2]
Welche Genauigkeit lässt sich für industrielle Anwendungen erreichen?
Die erreichbare Genauigkeit von GNSS hängt entscheidend davon ab, ob nur die Rohsignale ausgewertet oder ob zusätzliche Korrekturverfahren eingesetzt werden. Ein unkorrigierter Standard-GNSS-Empfänger erreicht unter guten Bedingungen eine Genauigkeit von etwa 1 Meter, typischerweise liegt der Fehler jedoch im Bereich von 1 bis 10 Metern, wobei Consumer-Empfänger im Mittel auf rund 5 Meter kommen. Diese Ungenauigkeit resultiert aus einer Kombination mehrerer Einzelfehler, für die mehrere Korrekturverfahren mit gestaffelter Genauigkeit zur Verfügung stehen. [3]
Standardgenauigkeit vs. Korrekturverfahren [4]
Verfahren
Typische Genauigkeit
Funktionsprinzip
Typische industrielle Anwendung
Standard-GNSS (unkorrigiert)
1–10 m, unter guten Bedingungen bis ca. 1 m; moderne Empfänger im Schnitt ca. 5 m
Reine Code-Pseudorange-Messung (gemessene Entfernung zwischen einem Satelliten und Empfänger, der keine hochpräzise Atomuhr hat, daher „Pseudo“), keine externen Korrekturdaten
Geostationäre Satelliten senden Korrekturen für Satellitenuhren, Bahndaten und Ionosphäre auf GPS-L1-Frequenz
Luftfahrt (Safety-of-Life), Landwirtschaft mit mittlerer Genauigkeitsanforderung
RTK (Real Time Kinematic)
1–2 cm horizontal, 2–3 cm vertikal unter optimalen Bedingungen; Baubranche „einige Zentimeter"
Trägerphasenmessung, Echtzeit-Korrektur über Basisstation oder RTK-Netzwerk, Auflösung der Phasenmehrdeutigkeiten
Maschinensteuerung im Erdbau, Präzisionslandwirtschaft, Bergbau-Flottenmanagement, Vermessung
PPP (Precise Point Positioning)
Zentimeter- bis Dezimeterniveau in Echtzeit; im statischen/postprocessed Modus unter 1 cm bis Millimeterpräzision.
Nutzt präzise Satellitenbahnen/-uhren statt lokaler Referenzstation, Zweifrequenz-Beobachtungen zur Ionosphärenelimination
Globale Vermessung ohne Referenzstationsnähe, Offshore/abgelegene Standorte; Nachteil: lange Konvergenzzeit (zehn Minuten bis über eine Stunde)
Die Fehlerquellen im Detail:
Auch bei Standard-GNSS setzt sich der Gesamtfehler aus mehreren Einzelfehlern zusammen, die durch Korrekturverfahren adressiert werden:
Satellitenuhren: ca. ±2 m
Bahndaten (Ephemeriden): ca. ±2,5 m
Ionosphäre: ca. ±5 m – die mit Abstand größte Einzelfehlerquelle bei Einfrequenzempfängern; Mehrfrequenzempfänger (z. B. L1/L2-Vergleich) können diesen Fehler weitgehend herausrechnen
Troposphäre: ca. ±0,5 m
Empfängerrauschen: ca. ±0,3 m
Mehrwegeempfang (Multipath): ca. ±1 m – entsteht durch Reflexion/Streuung an Gebäuden, Fahrzeugen, Wasserflächen oder Vegetation in Empfängernähe und ist besonders kritisch in städtischen Häuserschluchten und auf Baustellen mit Maschinen/Metallflächen.
Signalabschattung: Gebäude, Wälder oder Tiefgaragen können den Empfang stark dämpfen oder verhindern. So schwächen metallbedampfte Scheiben das Signal um bis zu 30 dB, in Tiefgaragen ist der Empfang praktisch ausgeschlossen. Bei RTK-Systemen (RTK: Real Time Kinematic) führt die Abschattung durch Bäume oder hohe Gebäude zu Signalverlust oder Genauigkeitseinbußen. Überschreitet die resultierende Ungenauigkeit einen Schwellenwert (z. B. 5 cm), schalten sich Maschinensteuerungssysteme aus Sicherheitsgründen automatisch ab. [5]
Wann reicht Standardgenauigkeit?
Eine Standardgenauigkeit von 1 bis 10 Metern (gegebenenfalls mit SBAS auf ca. 1 m verbessert) reicht aus für:
Fahrzeug- und Flottenortung, Telematik, Logistik-Tracking
Grobe Feldkartierung und Übersichtsnavigation in der Landwirtschaft
Allgemeine Schiffs- und Luftfahrtnavigation außerhalb von Präzisionsanflügen
Consumer- und Mobilgeräteanwendungen
Eine Genauigkeit im Zentimeterbereich (RTK/PPP, 1 bis 5 cm) (PPP: Precise Point Positioning) ist indes erforderlich für:
Maschinensteuerung im Erd- und Tiefbau, wo laut Branchenpraxis „auf einige Zentimeter genau" gearbeitet werden muss, da sonst Nacharbeit, Materialverschnitt und Sicherheitsrisiken entstehen.
Präzisionslandwirtschaft mit autonomen Traktoren/Erntemaschinen und in Variable-Rate-Applikationen, wo Zentimetergenauigkeit den Düngemitteleinsatz um 10–15 % senken kann.
Geodätische Vermessung, Leitungsverlegung und Bestandsdokumentation
Bergbau-Flottenmanagement mit Erzgehaltskartierung und Abbauplanung
Strukturüberwachung in Echtzeit (z. B. Brücken, Bauwerksbewegungen) [6]
Wann Standardgenauigkeit genügt
Als Faustregel gilt: Sobald wirtschaftliche oder sicherheitsrelevante Entscheidungen von Positionsabweichungen im Dezimeter- oder Zentimeterbereich abhängen ist RTK oder PPP notwendig (Kollisionsvermeidung bei Maschinen, exakte Materialmengen, rechtssichere Vermessung). Für alle Anwendungen mit unkritischen Meter-Toleranzen genügt Standard-GNSS oder SBAS-Korrektur.
Typische Aufgaben von GNSS-Systemen
GPS und andere, weiter oben bereits erwähnte GNSS-Systeme ermöglichen heute die globale, satellitengestützte Positionsbestimmung mit einer Genauigkeit von Metern bis Zentimetern. Sie sind die Basis für ein gezieltes Flottenmanagement, die präzise Bau- und Landmaschinenführung, das Logistik-Tracking, die Vermessung sowie die Kopplung von Ortung, Navigation und Kommunikation bis zu einer zentimetergenauen Positionierung in Industrie 4.0-Szenarien. Sie bilden damit die zentrale Infrastruktur für industrielle Positionierungsanwendungen und ermöglichen die orts- und zeitgenaue Lokalisierung von Maschinen, Fahrzeugen, Rohstoffen und Anlagen weltweit. [7]
Wie werden GNSS-Daten in Maschinen und Anlagen integriert?
Die Integration erfolgt in der Regel über GNSS-Empfänger (oft mit RTK-Funktionalität), Schnittstellen wie CAN, Ethernet oder serielle Ports. Darüber hinaus besteht eine angebundene Steuerungssoftware, die Position, Geschwindigkeit und Lage in Echtzeit für die Regelung, Automatisierung und Dokumentation nutzt. In Bau- und Landmaschinen fließen GNSS-Daten direkt in die Maschinensteuerungen und HMI ein, um Arbeitsgeräte automatisch zu führen, digitale Geländemodelle abzuarbeiten und Telematikdaten für Flotten- und Qualitätsmanagement bereitzustellen. [8]
GNSS-Daten werden in einer typischen Integrationsarchitektur in drei Stufen verarbeitet: Erfassung über robuste GNSS-Sensorik, Nutzung in lokalen Steuerungen und HMIs sowie Weitergabe in übergeordnete Telemetrie- und Cloudsysteme für die Analyse und das Flottenmanagement. [9]
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
Die drei Stufen der Integrationsarchitektur und ihre Funktionen [10]:
Stufe
Rolle von GNSS
Typische Komponenten
Typische Funktionen / Ergebnisse
GNSS-Sensorik an der Maschine
Erfassung von Position, Geschwindigkeit und ggfs. Lage der Maschine in Echtzeit.
Flottenmanagement, Disposition, Auslastungs- und Verbrauchsanalysen, Baustellen- oder Feld-Dokumentation, Integration in Industrie‑4.0- und IoT-Anwendungen.
Die Einbindung eines GNSS-Empfängers in eine Maschine ist mehr als nur die elektrische Anbindung eines Moduls: Antennenposition, Gehäusewerkstoff, EMV-Konzept, Bus-Protokoll und die Fusion mit weiteren Sensoren entscheiden gemeinsam über die erreichbare Positionsgenauigkeit und Verfügbarkeit im rauen Maschinenumfeld.
Eine eng gekoppelte Sensorfusion kombiniert hierbei GNSS mit Inertialsensoren (IMU) (erfassen die Bewegungen eines Objekts ohne externe Referenz), Rad-Odometrie (Bestimmung der zurückgelegten Strecke, Geschwindigkeit und relativen Position eines Fahrzeugs anhand der Drehbewegung seiner Räder), Kameras oder LiDAR. Über Kalman-Filter (mathematischer Algorithmus, der aus mehreren fehlerbehafteten Messungen die bestmögliche Schätzung eines Zustands berechnet) und teils KI-basierte Verfahren werden temporäre GNSS-Ausfälle oder Mehrwegeffekte kompensiert, sodass auch in urbanen, bewaldeten oder überdachten Umgebungen stabile, hochfrequente Trajektorien (die Folge der Positionen eines Empfängers im Zeitverlauf – also die tatsächlich zurückgelegte Strecke) und Lagedaten verfügbar bleiben.
Solche Systeme sind insbesondere für autonome Fahrzeuge und Maschinen relevant, da sie auch bei schlechtem GNSS-Empfang eine zuverlässige Navigation liefern. [11]
In welchen Maschinenbau-Anwendungen ist GNSS unverzichtbar?
Vom „Nice-to-have“ hat sich GNSS in mehreren Maschinenbaubereichen zur Grundvoraussetzung für Wettbewerbsfähigkeit, Sicherheit und Automatisierungsgrad entwickelt. Hier ist etwa die Präzisionslandwirtschaft zu nennen, gefolgt von Baumaschinen, die Bereiche Vermessungstechnik und Geodäsie, die Steuerung von Drohnen, die Ortung von Schienenfahrzeugen, die Positionsbestimmung von Hafenkranen und die Containerlogistik sowie die Intralogistik und Flurförderzeuge.
Präzisionslandwirtschaft (Autolenkung) Führung von Traktoren, Sprühgeräten und Erntemaschinen beim Säen, Sprühen und Ernten auf exakten, geplanten Pfaden. In Kombination mit RTK-Korrektur werden Genauigkeiten von bis zu ±2,5 Zentimeter erreicht. Das Ergebnis: Gerade und gleichmäßige Überfahrten, reduzierte Lenkabweichungen sowie Überlappungen bei der Ausbringung. Die Ergänzung mit INS (Inertial Navigation System - Trägheitsnavigationssystem) hält bei kurzzeitig schwachen oder unterbrochenen Signalen die Führungsgenauigkeit aufrecht.
Baumaschinen – Machine Control Bei Baggern oder Planierraupen kombiniert die Maschinensteuerung die GNSS-Positionierung mit einem digitalen Entwurfsmodell und ersetzt damit das manuelle Abstecken der Baustelle. In Kombination mit RTK-GNSS-Korrekturen erreichen 3D-Maschinensteuerungssysteme in der Regel eine vertikale Genauigkeit im Zentimeterbereich an der Schnittkante des Arbeitsgeräts.
Vermessungstechnik und Geodäsie (RTK) Wie bereits erwähnt, ist Standard-GNSS unter freiem Himmel auf etwa 1,5 bis 5 Meter horizontale Genauigkeit begrenzt. Erst RTK (Real-Time Kinematics) mit einer Trägerphasenmessung steigert dies unter guten Bedingungen auf 1 bis 2 Zentimeter horizontal und 2 bis 3 Zentimeter vertikal. Damit ist GNSS/RTK heute die Basistechnologie für das Vermessen, das Abstecken und die Überwachung geodätischer Referenzpunkte.
Drohnen RTK-Drohnen erreichen Positionsgenauigkeiten von 1 bis 3 cm gegenüber 1 bis 5 Meter bei Standard-GPS und machen dabei zeitintensive Bodenpasspunkte (GCPs) überflüssig. Das ist ein entscheidender Vorteil bei schwer zugänglichem Gelände, etwa für Inspektionen von Stromtrassen oder Windkraftanlagen. Natürlich spielt die Positionsgenauigkeit von Drohnenauch in der Militärtechnik, bei der GNSS mit INS und IMU kombiniert werden, mehr denn je eine entscheidende Rolle.
Schienenfahrzeug-Ortung (ERTMS) Im europäischen Eisenbahnsektor gilt die hochpräzise Echtzeitlokalisierung von Zügen als Voraussetzung für automatisierten Zugbetrieb (ATO) und ETCS Level 3 „Moving Block“, das optimierte, dynamische Zugabstände statt fester Blockabschnitte ermöglicht. Das EU-Parlament hat 2021 den Einsatz von GNSS für die Zugortung im Rahmen von ERTMS gefordert. Das Projekt CLUG (Certifiable Localisation Unit with GNSS) strebt dabei eine sicherheitsrelevante Positionsgenauigkeit von bis zu einem Meter an.
Hafenkrane und Containerlogistik An Container-Terminals benötigen digitale Zwillinge hochgenaue GNSS-Positionsdaten fahrender Containerstapler oder Portalstapler in Echtzeit, um Steuerungs- und Dokumentationsprozesse im Terminal-Informationssystem zu ermöglichen. Wegen häufiger Signalabschattungen und Mehrwegeempfang im Hafenumfeld, werden dabei redundante RTK-Referenzstationspaare eingesetzt.
Grenzfall: Intralogistik und Flurförderzeuge GNSS wie GPS und Galileo bieten für die Ortung von Flurförderzeugen selten die notwendige Genauigkeit und sind im Innenbereich gar nicht einsetzbar. In Hallen wird daher meist auf bodengebundene RFID-Transponder oder optische Systeme ausgewichen, während GNSS nur den Außenbereich abdeckt. [12]
Zusammenfassung [13]:
Anwendung
Erreichte Genauigkeit
Warum GNSS unverzichtbar ist
Präzisionslandwirtschaft (Autolenkung)
bis ±2,5 cm mit RTK
Exakte Pfadführung, weniger Überlappung/Verschwendung
Basistechnologie für Vermessen, Abstecken und Überwachung von Referenzpunkten
Vermessungsdrohnen
1–3 cm mit RTK
Kein GCP-Bedarf, effizient bei schwer zugänglichem Terrain
Schienenfahrzeug-Ortung
Zielgenauigkeit bis 1 m (CLUG)
Voraussetzung für ATO und ETCS Level 3 „Moving Block“
Hafenkrane/Containerlogistik
hohe Echtzeitgenauigkeit (RTK)
Grundlage für digitalen Zwilling und Terminalsteuerung
Intralogistik/Flurförderzeuge
ungenügend (nur Outdoor)
GNSS allein reicht nicht – nur ergänzend zu Indoor-Systemen
Welche Herausforderungen und Trends sollten Konstrukteure kennen?
Das vorsätzliche Erzeugen von Interferenzen, um eine Nichtverfügbarkeit (Jamming) von Signalen herbeizuführen, oder das Vortäuschen einer falschen Position/Zeit gegenüber dem Empfänger (Spoofing) waren lange Zeit fast ausschließlich ein militärisches Thema, haben sich aber inzwischen zu einer branchenübergreifenden Bedrohung entwickelt. Betroffen sind laut Fraunhofer unter anderem die Bereiche Vermessung, Bauindustrie (Maschinensteuerung, Logistik), Landwirtschaft, Luftfahrt sowie die Zeitgebung/Synchronisierung von Telekommunikation, Energieversorgung, Börsen und Banken.
Konstruktiv wird auf mehreren Ebenen gegengesteuert: algorithmisch (Erkennung/Minderung), empfängerseitig sowie auf Antennenebene mit Array-Antennen, die bodennahe Störsignale unterdrücken und Jamming-Signale abschwächen, wobei u.a. GPS, Galileo, GLONASS und BeiDou unterstützt werden. Solche Anti-Jam-Maßnahmen reduzieren typischerweise die Verfolgung von Satelliten in niedrigen Umlaufbahnen. Daher werden meist Multi-Constellation-Empfänger empfohlen, damit trotzdem genügend Satelliten (mehr als vier) sichtbar bleiben. [14]
Multi-Constellation-Empfänger und Redundanzkonzepte [15]:
Merkmal
Kernaussage
Grundprinzip
Gleichzeitige Nutzung mehrerer GNSS-Konstellationen (z. B. GPS, Galileo, GLONASS, BeiDou), um mehr Satelliten sichtbar zu haben und Ausfälle oder Manipulationen einzelner Signale zu kompensieren.
Relevanz bei Anti-Jamming
Anti-Jam-Antennentechnik reduziert die Verfolgung von Satelliten in niedrigen Orbits deutlich; Multi-Constellation-Empfänger stellen sicher, dass trotzdem mehr als vier Satelliten verfügbar bleiben.
Konsistenzprüfung
Clustering-based Solution Separation Algorithm (CSSA): Empfänger berechnet die Position mit unterschiedlichen Teilmengen von Satellitensignalen und vergleicht sie auf Konsistenz, um fehlerhafte oder manipulierte Messungen zu identifizieren.
Angriffsunabhängigkeit der Erkennung
CSSA funktioniert unabhängig davon, ob der Angreifer Pseudorange-Messungen oder Navigationsnachrichten manipuliert.
Sicherheitsgewinn durch Redundanz
Ein Angreifer, der nur eine einzelne Konstellation stört, benötigt deutlich weniger Aufwand als einer, der mehrere oder alle Konstellationen gleichzeitig manipulieren muss – Multi-Constellation-Redundanz erhöht gezielt die Angriffskosten.
Redundanz auf Satellitenebene (Galileo 2. Generation)
Zwei unabhängig gefertigte, aber vollständig interoperable Satellitenfamilien.
Intersatelliten-Links als Redundanzmechanismus
Jeder neue Satellit erhält zwei Intersatelliten-Link-Terminals für direkte Satelliten-zu-Satelliten-Kommunikation; Nachrichten können weitergeleitet werden, auch wenn ein Satellit von einer Bodenstation aus gerade nicht sichtbar ist.
Zusatznutzen der Intersatelliten-Links
Ermöglichen zusätzliche Zeitsynchronisierung und Entfernungsmessungen, was die Gesamtgenauigkeit von Galileo weiter steigern soll.
Erwarteter Systemeffekt
Höhere Robustheit und Präzision des Gesamtsystems durch die Kombination aus Multi-Constellation-Empfang und satellitenseitiger Redundanz.
Ausblick – Wie geht es weiter?
Angesichts zunehmender GNSS-Störungen, besonders in Osteuropa, empfiehlt ein EU-Bericht vom März 2024 einen „System-of-Systems“-Ansatz mit Quantensensoren, um unabhängige, gegen Jamming und Spoofing immune Navigationstechniken bereitzustellen.
Quantum-Sensing als GNSS-unabhängige Alternative [16]:
Gesichtspunkt
Kernaussage
Auslöser für Alternativen
Zunehmende GNSS-Störungen, besonders in Osteuropa, im Kontext wachsender geopolitischer Spannungen.
EU-Empfehlung
EU-Bericht vom März 2024 empfiehlt einen „System-of-Systems“-Ansatz mit Quantensensoren für unabhängige, gegen Jamming/Spoofing immune Navigationsfähigkeiten.
Militärisches Beispielprojekt
Q-NAV von Infleqtion UK zielt auf Umgebungen mit gestörten GNSS-Signalen, z. B. militärische Einsätze.
Kommerzielles Beispielprodukt
Ironstone Opal von Q-CTRL: passives, GPS-unabhängiges Navigationssystem auf Basis von Magnetfeld-/Gravitationsmessung mit Kartenabgleich, fusioniert mit vorhandener IMU/INS.
Leistungsangaben Ironstone Opal
10 m-Genauigkeit (Luftfahrtstandard RNP 0,3 NMi bei 95 % Konfidenz), mehr als 100-fache Positionsverbesserung gegenüber reinem INS-Betrieb.
Reifegrad
Uneinheitlich: Q-CTRL bietet bereits Vorbestellungen an, andere Ansätze (Quantengyroskope, -gravimeter, Atominterferometrie) noch in Forschung/Demonstration (Inside GNSS; Q-CTRL).
Regulatorischer Entwicklungen [17]:
Anforderung
Kernaussage
EU-Funkanlagenrichtlinie (RED)
Delegierte-Verordnung 2022/30 führt neue Cybersicherheitsanforderungen für internetfähige Funkanlagen ein, verbindlich seit 01.08.2025.
Harmonisierte Norm
EN 18031 (Teile 1–3), seit Ende Januar 2025 harmonisiert, konkretisiert die RED-Cybersecurity-Anforderungen und dient als Konformitätsnachweis.
Einschränkung der Konformitätsvermutung
Entfällt z. B. bei Geräten ohne Passwortpflicht – dann ist eine benannte Stelle für die EU-Baumusterprüfung erforderlich.
Galileo-Ausbau (2. Generation)
Zwei interoperable Satellitenfamilien mit Intersatelliten-Link-Antennen
Erwarteter Nutzen des Ausbaus
Höhere Resilienz, Präzision sowie zusätzliche Zeitsynchronisierung und Entfernungsmessung des europäischen Systems.